Track 1 — After Phase 2Spur 1 — Nach Phase 2
Grades 8–9Klassen 8–9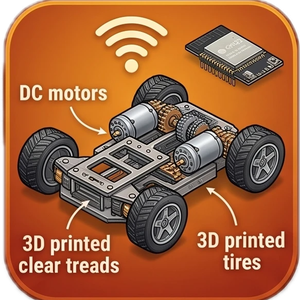
Remote Controlled CarFerngesteuertes Auto
Build a chassis with DC motors and 3D-printed wheels, then wire and program a wireless controller using an ESP32 — a first taste of Physical Computing.Bau eines Chassis mit DC-Motoren und 3D-gedruckten Rädern sowie Programmierung eines drahtlosen Controllers mit dem ESP32.
AI MirrorKI-Spiegel
Train a computer-vision model to recognise facial expressions and trigger real-time responses — lights, sounds, or servo movements — introducing Machine Learning tangibly.Ein Computer-Vision-Modell trainieren, das Gesichtsausdrücke erkennt und Echtzeit-Reaktionen auslöst — Einführung in maschinelles Lernen auf greifbare Weise.
Maze Solver (Basic)Labyrinthlöser (Basis)
Program ultrasonic sensors to detect walls and autonomously navigate a maze — first encounter with sensor fusion, conditional logic, and closed-loop control.Ultraschallsensoren programmieren, um Wände zu erkennen und ein Labyrinth autonom zu navigieren — erste Begegnung mit Sensorfusion und Regelkreisen.
Track 2 — After Phase 3Spur 2 — Nach Phase 3
Grades 10–12Klassen 10–12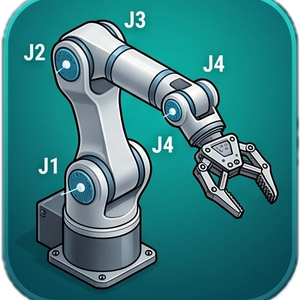
4-DOF Robotic Arm4-DOF Roboterarm
Program a four-degrees-of-freedom arm for precision pick-and-place tasks — learning inverse kinematics, servo coordination, and workspace calibration.Einen Arm mit vier Freiheitsgraden für präzise Aufgaben programmieren — inverse Kinematik, Servokoordination und Arbeitsraumkalibrierung.
Bipedal / Quadruped WalkerZweibeiniger / Vierbeiniger Läufer
Program gait cycles and centre-of-gravity logic to make a multi-legged robot walk — bridging biomechanics, physics, and embedded programming.Gangzyklen und Schwerpunktlogik programmieren für einen mehrgliedrigen Laufroboter — Biomechanik, Physik und Embedded Programming.
AI Waste SorterKI-Abfallsortierer
Build a belt or flap system triggered by an AI image classifier that identifies and sorts waste in real time — applied machine learning meets sustainability.Ein Förderband oder Klappensystem bauen, das durch einen KI-Bildklassifikator gesteuert wird — angewandtes maschinelles Lernen trifft Nachhaltigkeit.